 KO

자주 묻는 질문
Apex Position은 운전자가 앞으로 기울어지고, 손은 스티어링 휠을 향해 뻗으며, 다리는 뒤쪽에 배치된 페달을 향하도록 설계한 레이아웃입니다. 스포츠 바이크의 운전 자세에서 영감을 얻었습니다.
아닙니다. 800 hp, 700 N·m, 1100 kg, 330 km/h라는 수치는 양산형 One의 시험 결과가 아니라 프로젝트의 목표입니다.
Sanrivatti는 2028년을 One의 첫 완전 기능 주행 프로토타입을 위한 목표 시점으로, 2030년을 생산 시작 시점으로 제시했습니다. 이는 개발 및 생산 계획이며 구매자에 대한 차량 인도 시기를 보장하는 일정은 아닙니다.
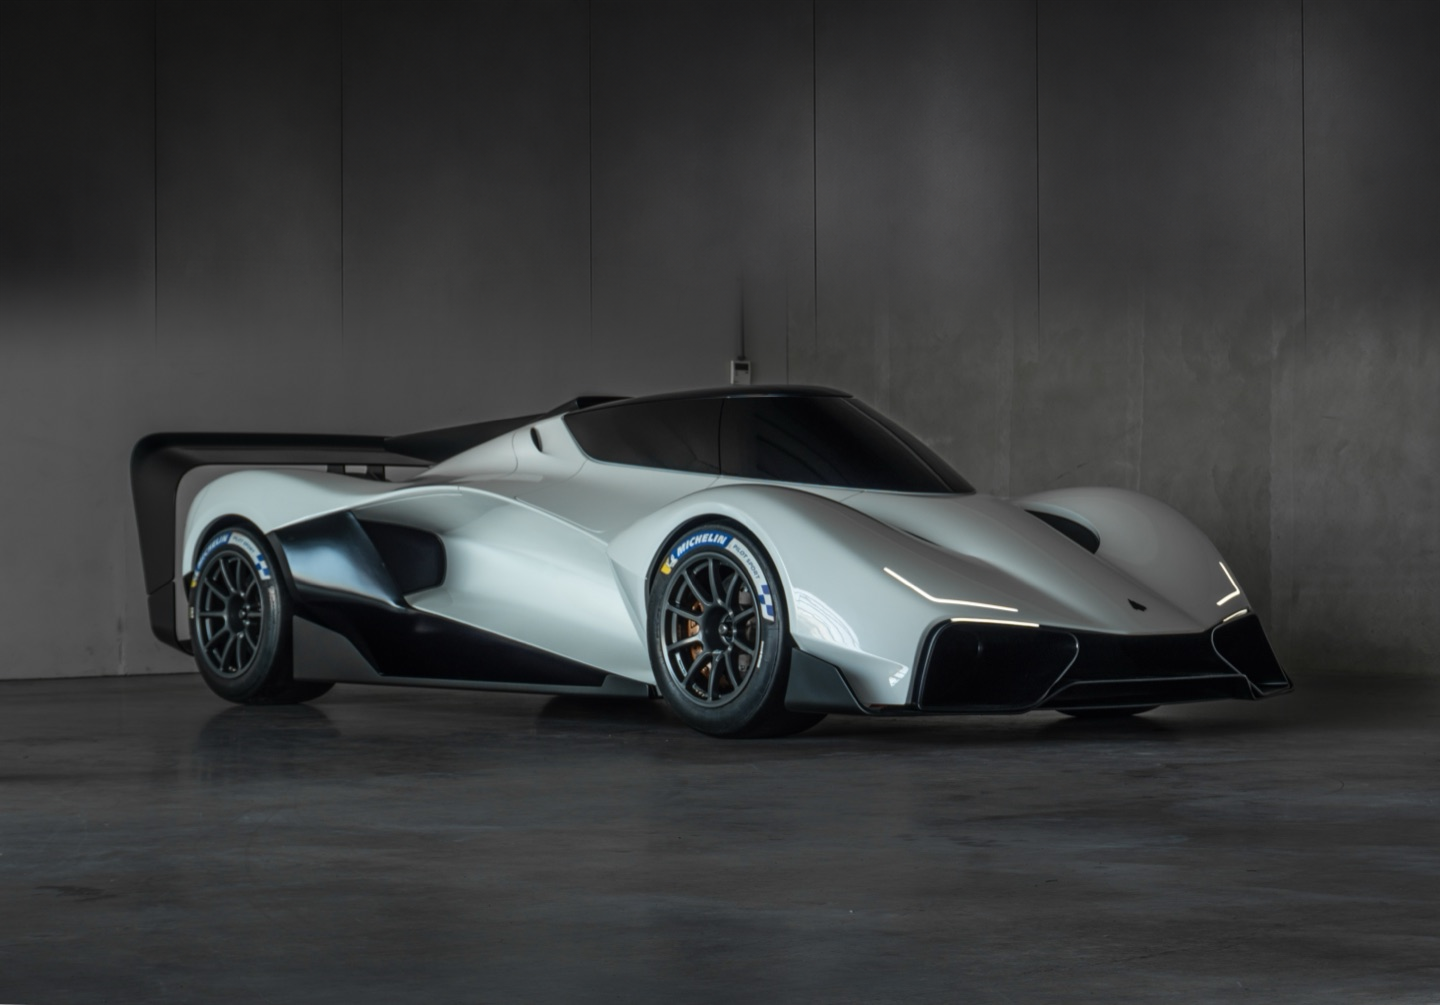
네덜란드의 Sanrivatti는 운전자가 스포츠 바이크를 타듯 앞으로 기울어진 1인승 트랙 하이퍼카 One을 개발하고 있습니다. 손은 스티어링 휠을 향해 뻗고, 다리는 뒤쪽의 페달을 향하도록 배치됩니다. 이 레이아웃은 Apex Position으로 명명됐으며, 콕핏부터 조작 장치까지 차량 전체가 이를 중심으로 설계됩니다.
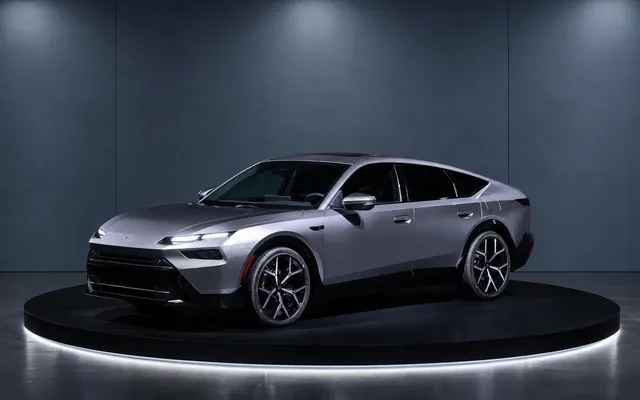
이 프로젝트에는 이미 실물 크기의 시연용 One과 운전 자세를 검증하기 위한 별도의 주행 차량이 있습니다. 그러나 공개된 One은 아직 완성된 주행 하이퍼카가 아닙니다. 제원은 앞으로 검증해야 하며, 회사는 2030년 생산 시작을 목표로 하고 있습니다.
Apex Position은 어떻게 구성되는가
일반적인 스포츠카에서는 운전자가 기울어진 시트에 등을 기대고 다리는 앞으로 뻗습니다. Sanrivatti에서는 상체가 콕핏 앞쪽을 향하고, 스티어링 휠은 손 앞에, 페달은 뒤쪽에 놓입니다. 개발진은 이 구조를 검증하기 위해 상체를 지지하는 특수 지지대를 사용합니다.
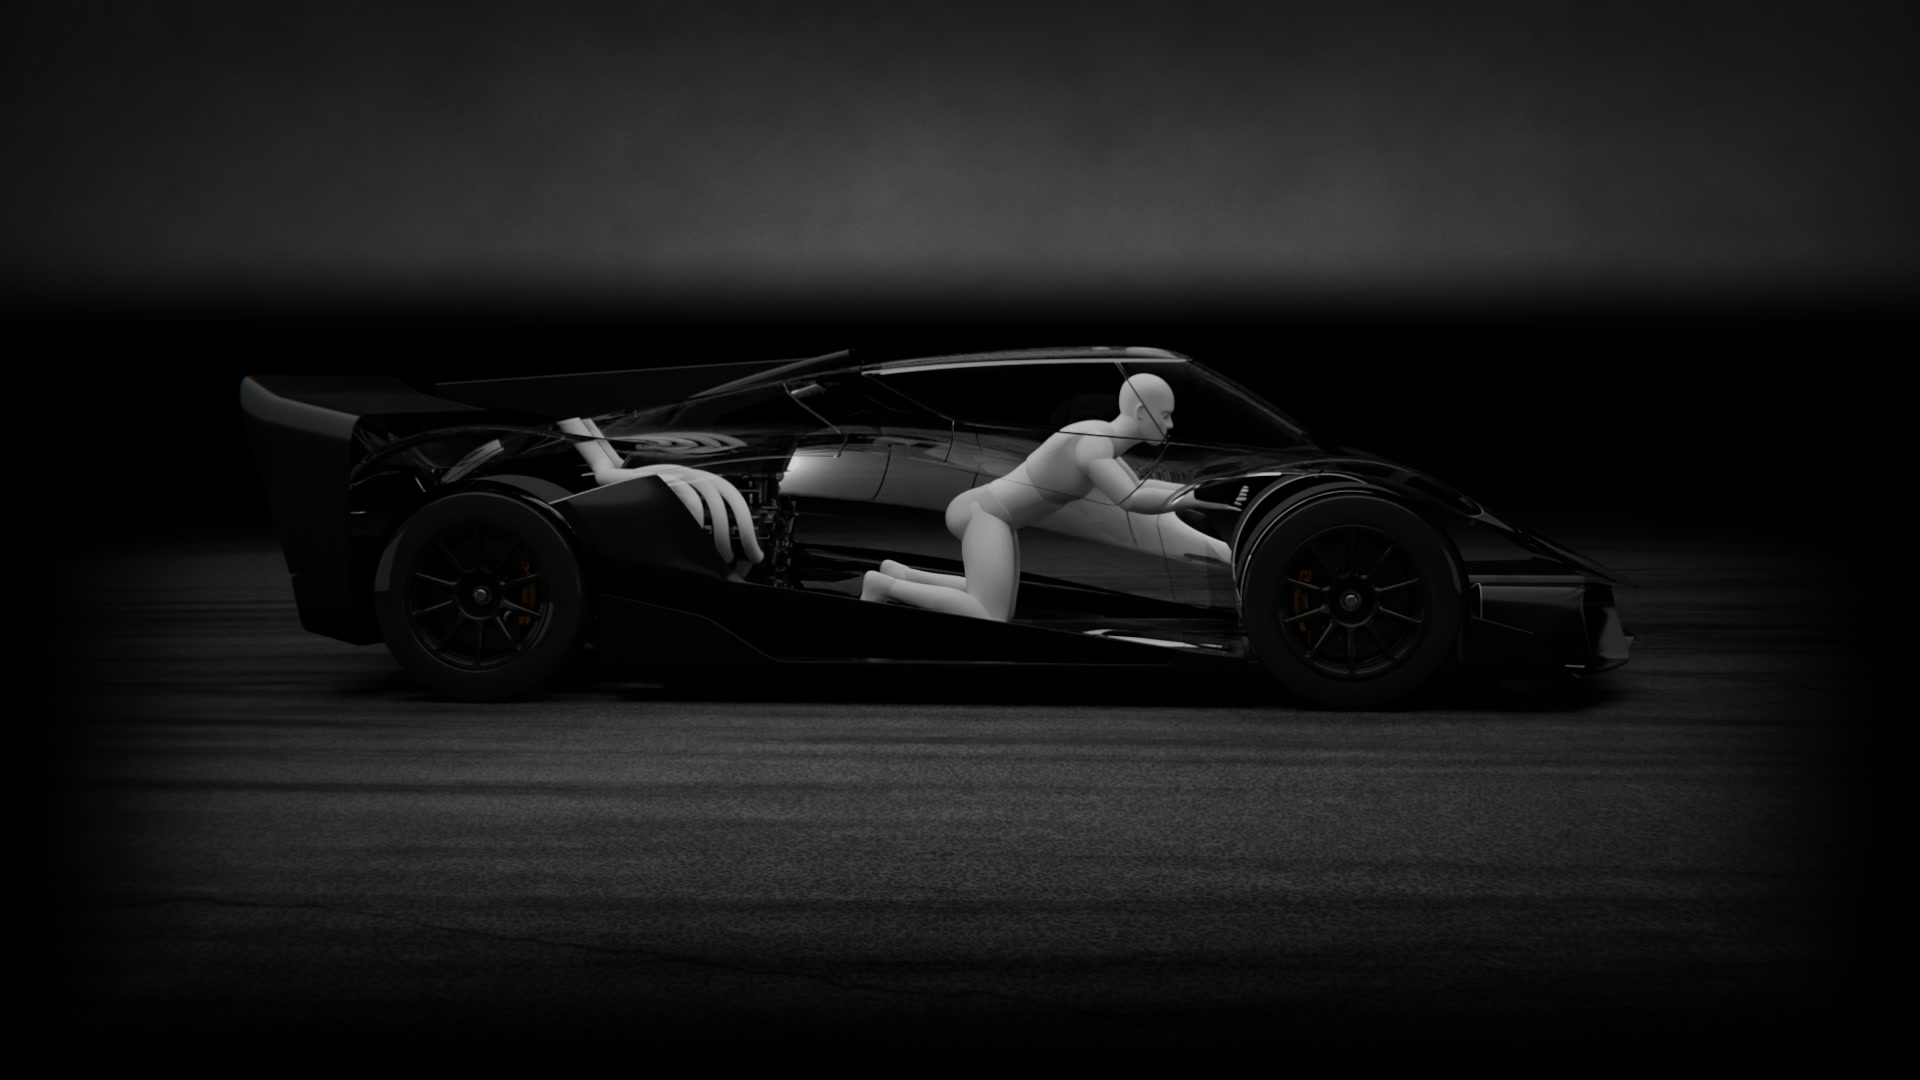
Apex Position 공식 설명에서 회사는 모터사이클 라이더의 감각을 바탕으로 이 구상을 설명합니다. 신체의 자세와 균형, 움직임에 대한 인지가 주행 조작의 일부가 되어야 한다는 의미입니다. Sanrivatti의 창립자 산티아고 산체스 리베로는 일반적인 자동차 운전 자세가 만든다고 보는 사람과 차량 사이의 거리를 줄이고자 합니다.
이 설명은 왜 이런 레이아웃을 선택했는지는 보여주지만, 그 자체로 우수성을 입증하지는 않습니다. 차 안에서 운전자가 얼마나 독특한 자세를 취하는지와 별개로, 코너를 더 정확하게 통과하고 운전자의 피로를 줄일 수 있는지는 따로 검증해야 합니다.
‘시야에 들어오는 트랙이 3.2배 더 많다’는 의미
새로운 운전 자세를 뒷받침하는 근거 중 하나는 시야입니다. 2026년 10월 14일 공개된 Sanrivatti의 엔지니어링 연구에는 10대의 하이퍼카 및 트랙카와 가상으로 비교한 결과가 담겼습니다. 차량을 실버스톤 서킷 세 번째 코너의 동일한 지점에 배치하고, 운전자의 눈높이에서 트랙 표면이 얼마나 보이는지를 평가했습니다.
회사 계산에 따르면 Apex Position에서는 실제 트랙을 평균 3.2배 더 많이 볼 수 있었습니다. 이는 시뮬레이션의 특정 장면에서 제동 지점 전방, 코너 진입부, 에이펙스와 탈출 구간이 얼마나 보였는지를 뜻합니다. 전체 시야각이 3.2배 넓어졌다는 의미는 아닙니다.
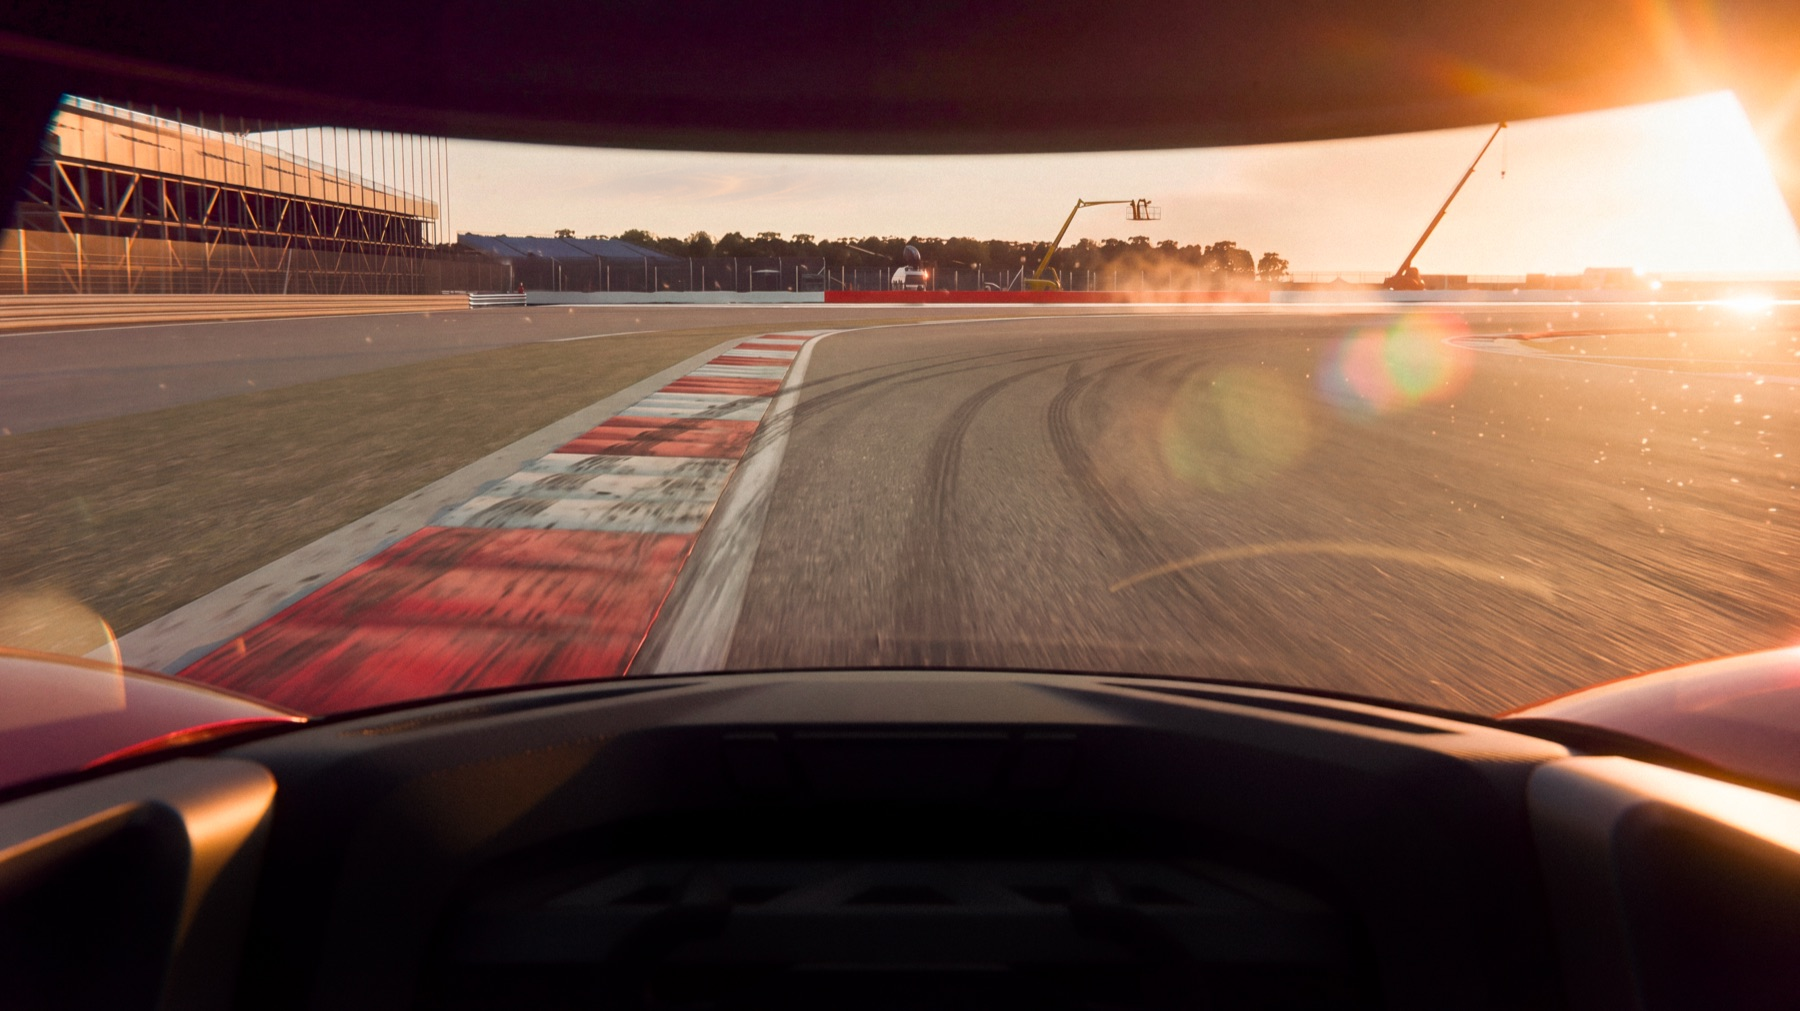
수직 시야에 대해서는 Sanrivatti가 별도의 수치를 제시합니다. 비교 대상으로 선정한 하이퍼카의 15.5°에 비해 28°라는 값입니다. 이 수치는 기하학적 구조를 컴퓨터로 분석해 얻은 결과입니다. 엔지니어들이 기대하는 바를 설명해 주지만, 완성차에 대한 독립적인 시험을 대신할 수 없으며 랩타임 단축 효과를 보여주는 것도 아닙니다.
One에 제시된 목표 제원
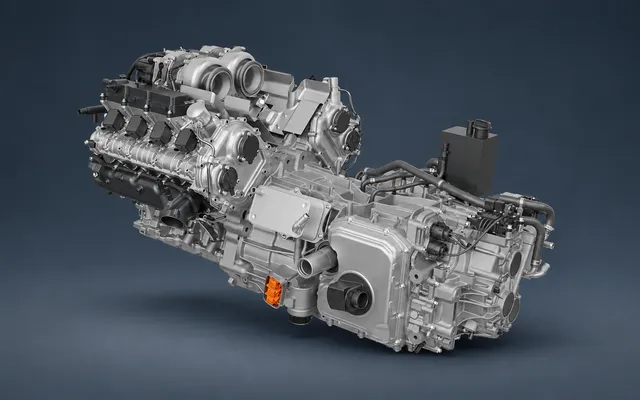
One에는 Judd의 자연흡기 V10 엔진이 선택됐습니다. 산체스 리베로는 직접 인터뷰에서 액셀러레이터 반응, 출력이 올라가는 특성, 그리고 사운드 때문에 이 엔진을 선택했다고 설명했습니다. Sanrivatti One 공식 페이지에는 개발의 네 가지 주요 목표가 공개돼 있습니다.
항목 | 제시된 목표 |
|---|---|
출력 | 9000 rpm에서 800 hp |
토크 | 700 N·m |
건조 중량 | 1100 kg |
최고 속도 | 330 km/h |
네 가지 수치는 모두 양산형 One의 시험 결과가 아니라 프로젝트의 목표입니다. 제조사는 중량을 건조 중량으로 별도 표기하고 있으므로 다른 차량의 주행 준비 중량과 직접 비교할 수 없습니다. 100 km/h까지의 검증된 가속 시간도 아직 공개하지 않았습니다.
별도의 Prototype Zero가 필요한 이유
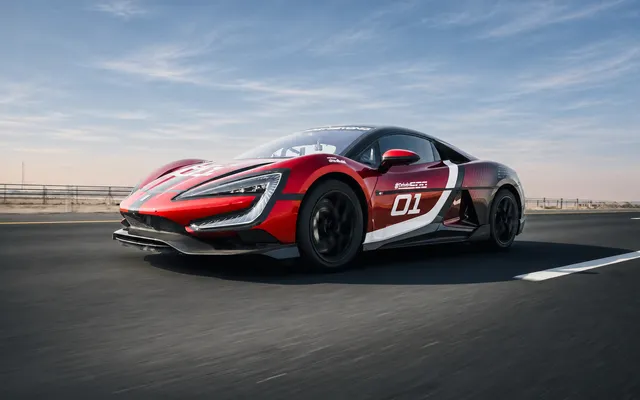
Sanrivatti는 주행 시험 차량을 Prototype Zero라고 부릅니다. 이 차량으로 신체의 위치, 상체 지지 방식, 스티어링 휠, 뒤쪽에 배치된 페달, 움직임에 대한 감각을 검증합니다. 제조사는 이 엔지니어링 도구를 앞으로 완성될 차량과 명확히 구분하고 있습니다.
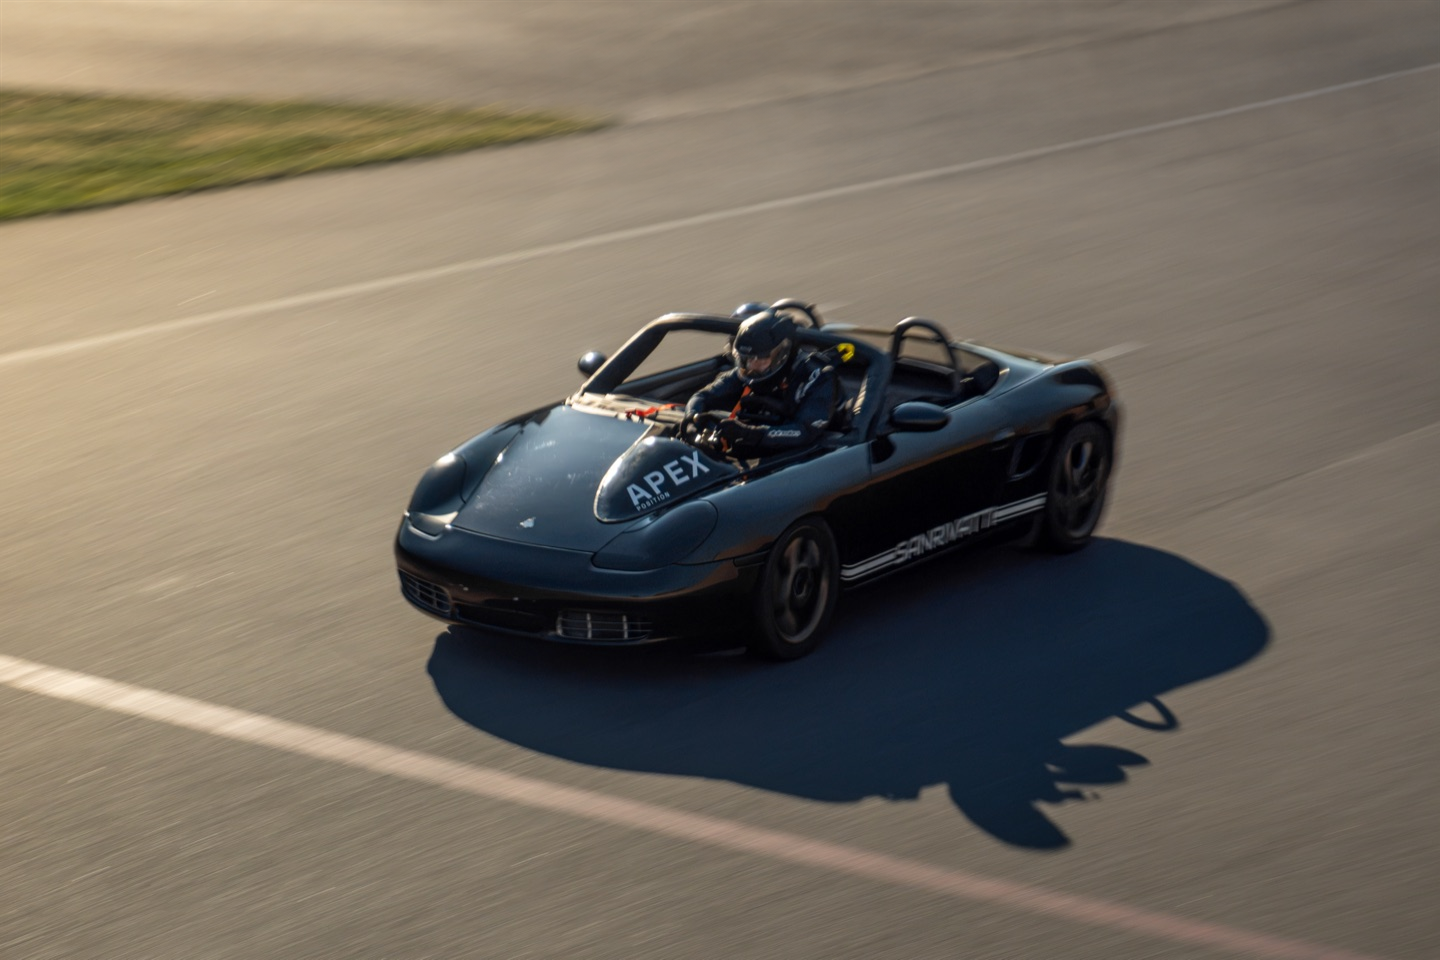
이러한 구분은 현재 개발 단계를 이해하는 데 도움이 됩니다. Prototype Zero는 주행 중 운전 자세를 시험하고, 시연용 One은 외관과 비례를 보여주며, 디지털 및 물리 시뮬레이터는 시야와 인체공학을 다듬는 데 사용됩니다. 이런 도구가 존재한다고 해서 모든 설계가 이미 완성된 One에 통합됐다는 뜻은 아닙니다.
주행 가능한 One은 언제 나오며 가격은 얼마인가
autoevolution의 질문에 답하면서 산체스 리베로는 2028년을 One의 첫 완전 기능 주행 프로토타입을 위한 목표 시점으로, 2030년을 생산 시작 시점으로 제시했습니다. 두 단계 사이에는 시험, 구조 검증, 생산 준비가 예정돼 있습니다. 2030년은 생산 계획일 뿐, 구매자에게 차량이 인도되는 시기를 보장하는 일정은 아닙니다.
One은 오직 레이싱 트랙용으로 개발됩니다. 창립자는 도로 주행 버전의 가능성을 별도의 문제로 보고 있습니다. 최종 가격은 아직 발표되지 않았으며, 생산 장소도 선정 중입니다. 회사는 향후 소유자를 위해 운전 기술 향상 프로그램을 준비하고 있습니다.
프로젝트의 가장 중요한 기술 검증은 아직 남아 있습니다. 독특한 운전 자세가 제동, 가속, 코너 통과 상황에서 완성차에서도 제시된 장점을 유지할 수 있는지 확인해야 합니다. 실제로 주행 가능한 One이 완성돼야 Apex Position이 선택된 엔진 및 나머지 구조와 어떻게 작동하는지 알 수 있습니다.